OpenArm
Open-source, human-scale, backdrivable 7-DOF arm on Damiao CAN-FD motors, sold as a bimanual system for contact-rich teleoperation and data collection. The hardware is licensed CERN-OHL-S-2.0.
Enactic · 2025 · BimanualReport an error
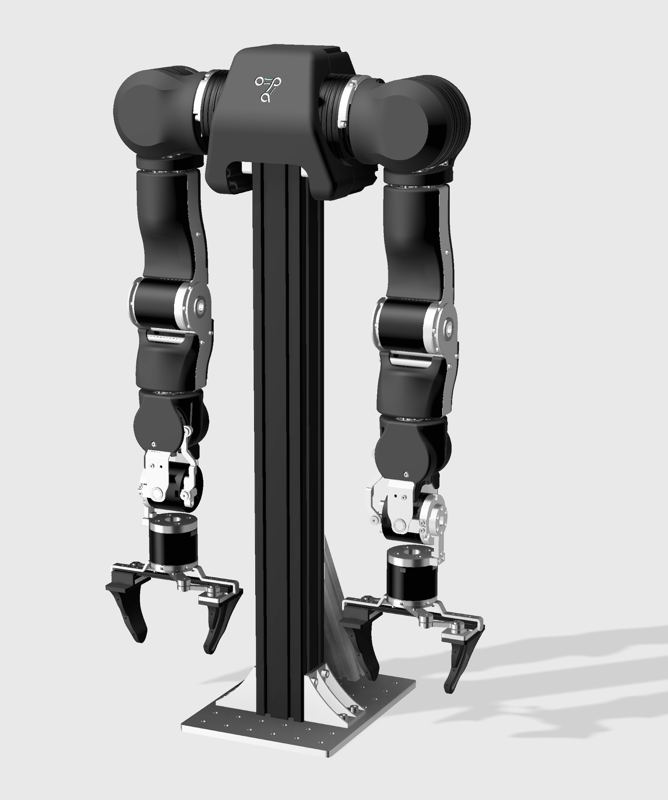
Open-source, human-scale, backdrivable 7-DOF arm on Damiao CAN-FD motors, sold as a bimanual system for contact-rich teleoperation and data collection. The hardware is licensed CERN-OHL-S-2.0.
